26 oct. 2026
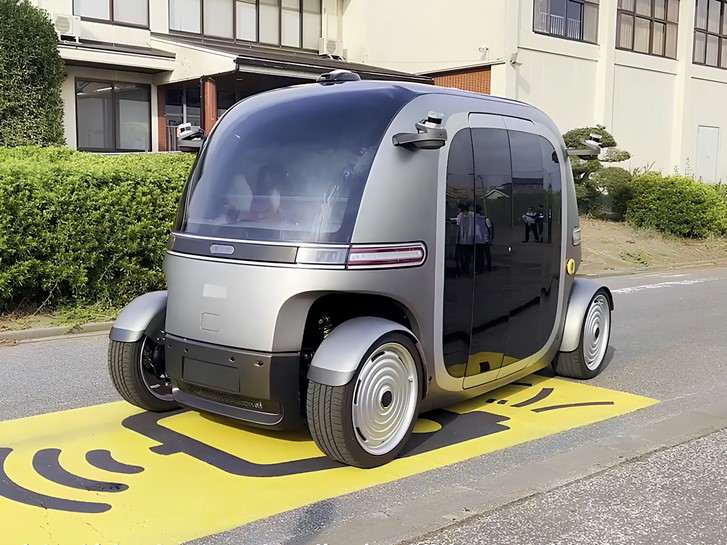
Faire fonctionner un véhicule autonome dans le cadre d'une démonstration contrôlée est une première réussite technique. Une équipe d'ingénieurs peut ajuster manuellement les paramètres, analyser les journaux de fonctionnement et intervenir directement dès qu'un problème apparaît.
Déployer plusieurs dizaines ou centaines de véhicules autonomes représente un défi différent. Les machines sont assemblées en série, utilisées dans des environnements variés et entretenues par des équipes qui n'ont pas nécessairement participé au développement initial. Leur système de navigation doit continuer à fonctionner lorsque les signaux GNSS sont dégradés, communiquer avec les équipements embarqués et prendre en charge les diagnostics et les mises à jour après la mise en service. À cette échelle, la précision du positionnement ne suffit plus. Un système de navigation GNSS/INS doit également être simple à intégrer, rapide à configurer, facile à diagnostiquer et adapté à la production en série.
Lors du développement d'un prototype, les ingénieurs se concentrent principalement sur la précision du positionnement, la stabilité de la trajectoire et les performances des algorithmes de navigation.
Lorsque le projet passe à la production en série, d'autres questions deviennent déterminantes :
Le système de navigation est-il compatible avec les réseaux de communication du véhicule ?
Peut-il être installé et étalonné sans intervention prolongée d'un spécialiste ?
Comment appliquer une configuration cohérente à plusieurs centaines de machines ?
Les anomalies peuvent-elles être diagnostiquées avec les outils automobiles existants ?
Comment déployer les mises à jour logicielles sans démonter les équipements ?
Comment maintenir des performances de navigation homogènes entre différents véhicules ?
Ces exigences influencent directement les coûts d'intégration, la disponibilité des machines et la maintenance de la flotte. Le passage à la production nécessite donc une architecture de navigation conçue dès le départ pour l'intégration automobile et industrielle
Sur un prototype, le récepteur GNSS peut fonctionner comme un équipement indépendant, connecté à un ordinateur ou à un contrôleur au moyen d'une interface série. Sur un véhicule de série, le système de navigation doit s'intégrer à une architecture électronique plus complexe, comprenant les calculateurs embarqués, les réseaux de communication et les différents capteurs utilisés pour la perception et le contrôle du mouvement.
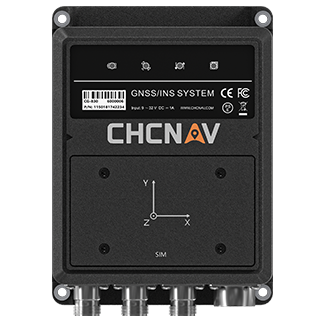
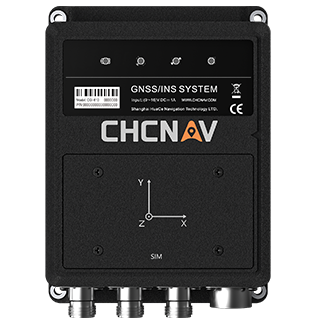
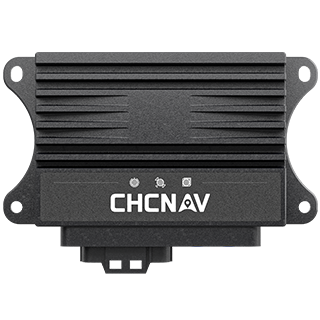
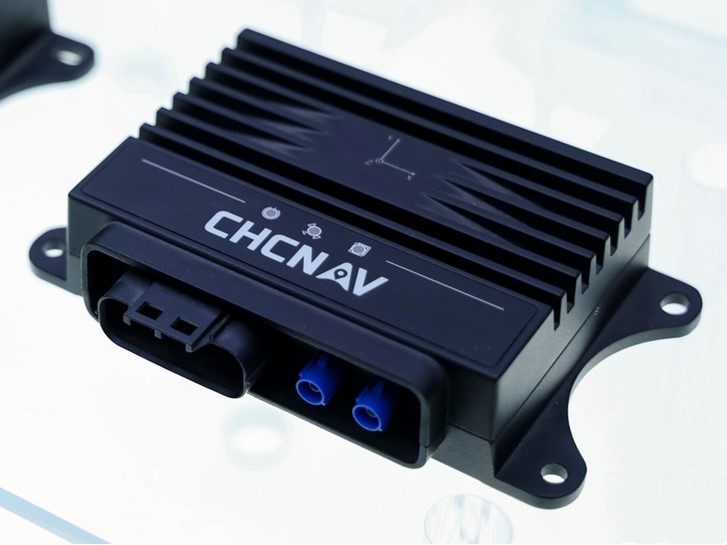
Le système CHCNAV CGI-230 est conçu pour répondre à ces besoins d'intégration. Ce système de navigation GNSS/INS de qualité automobile prend en charge les interfaces série, Ethernet automobile 100BASE-T1 et CAN FD, facilitant sa connexion à différentes plateformes de véhicules autonomes et robotiques. Il prend également en charge les technologies de synchronisation temporelle gPTP et PPS (Pulse Per Second). Ces fonctions permettent de coordonner l'horodatage des données de positionnement avec celles provenant des caméras, des scanners LiDAR et des radars. À l'intérieur du CGI-230, un récepteur GNSS multiconstellation et une centrale inertielle (IMU) à six axes sont associés aux algorithmes de navigation à couplage étroit CTCLIB de CHCNAV. Cette fusion des données GNSS, inertielles et de navigation à l'estime contribue à maintenir des informations cohérentes de position, de vitesse et d'attitude dans les environnements difficiles.
Un étalonnage complexe peut être acceptable pendant la phase de développement. Sur une chaîne de production, répéter une procédure longue pour chaque véhicule augmente les coûts et peut introduire des différences entre les unités. Le CGI-230 réduit ces contraintes grâce à l'algorithme CTCLIB2.0. Lors de l'installation initiale, l'intégrateur doit principalement définir le bras de levier, correspondant au décalage entre les points de référence des capteurs, ainsi que les angles de montage. L'algorithme estime ensuite automatiquement certaines erreurs résiduelles et applique les compensations correspondantes aux données de navigation.
Le CGI-230 peut également exploiter les informations de vitesse ou de déplacement issues de l'odomètre du véhicule via le réseau CAN. Lorsqu'un signal compatible est disponible, cette fonction évite l'installation d'un capteur de vitesse de roue supplémentaire dédié au système de navigation. En limitant les composants additionnels et les opérations d'étalonnage, cette approche facilite l'intégration sur différents véhicules et contribue à réduire la complexité de production.
La gestion d'une flotte autonome exige que les paramètres de navigation soient appliqués de manière cohérente à toutes les machines d'une même configuration. Une modification manuelle sur chaque véhicule augmente le risque d'erreurs, de paramètres oubliés ou de différences entre les versions logicielles. Ces écarts peuvent compliquer l'analyse des performances et les interventions de maintenance.
Le CGI-230 prend en charge la configuration par commandes via ses interfaces série et réseau, ainsi que l'injection d'instructions pour appliquer rapidement des paramètres à plusieurs équipements. Ces capacités permettent aux constructeurs et intégrateurs de mettre en place des procédures de configuration par lots, avec des paramètres de référence adaptés à chaque type de véhicule. L'algorithme CTCLIB2.0 intègre également une fonction d'adaptation multimodale. Les équipes peuvent sélectionner le mode de navigation correspondant à l'application, qu'il s'agisse d'un véhicule routier, d'une plateforme autonome à faible vitesse ou d'un robot mobile.
Une architecture matérielle commune peut ainsi répondre à plusieurs besoins de navigation, tout en conservant des configurations adaptées aux caractéristiques de chaque machine.
Sur un prototype, une anomalie est généralement analysée directement par un ingénieur de développement. À l'échelle d'une flotte, les équipes de maintenance doivent pouvoir identifier rapidement les dysfonctionnements sans recourir systématiquement à des outils spécifiques au fabricant du système de navigation.
Le CGI-230 prend en charge les diagnostics UDS (Unified Diagnostic Services) et la transmission de messages d'erreur. Ces fonctions facilitent son intégration aux procédures de diagnostic des calculateurs électroniques automobiles. Les techniciens peuvent ainsi accéder aux informations d'état et aux défauts signalés par le système de navigation à l'aide d'outils compatibles avec les protocoles utilisés par le véhicule. Cette compatibilité contribue à simplifier l'identification des anomalies, à réduire les interventions de diagnostic et à améliorer la maintenance des machines autonomes.
Les véhicules autonomes continuent d'évoluer après leur mise en service. Les logiciels de contrôle, les algorithmes de perception et les fonctions de navigation peuvent nécessiter des corrections, des optimisations ou de nouvelles versions. À l'échelle d'une flotte, ces mises à jour doivent pouvoir être réalisées sans démonter les systèmes de navigation.
Le CGI-230 prend en charge les mises à jour via CAN FD et Ethernet, notamment au moyen des protocoles DoCAN (Diagnostics over CAN) et DoIP (Diagnostics over Internet Protocol). Ces interfaces permettent d'intégrer les opérations de mise à jour aux mécanismes de diagnostic et de maintenance prévus par le constructeur du véhicule. Pour les flottes importantes, les intégrateurs peuvent ainsi organiser des procédures de contrôle des versions, de validation préalable et de déploiement progressif. La gestion des autorisations, l'authentification et la sécurisation des mises à jour doivent toutefois être assurées dans le cadre de l'architecture logicielle globale du véhicule.
La fiabilité d'une flotte autonome dépend de la capacité de chaque machine à fournir des données de navigation cohérentes dans les conditions réelles d'exploitation. Les bâtiments, les arbres, les tunnels et les infrastructures peuvent masquer les signaux GNSS ou provoquer des trajets multiples. Ces perturbations affectent la qualité du positionnement et peuvent entraîner des différences de comportement entre véhicules. Le couplage étroit GNSS/INS du CGI-230 associe les observations satellites aux mesures de l'IMU pour maintenir la continuité des estimations de position, de vitesse et d'attitude lorsque les signaux GNSS sont dégradés ou temporairement indisponibles. Cette navigation à l'estime contribue à limiter les interruptions de positionnement. Ses performances dépendent néanmoins de la durée de l'interruption GNSS, de la dynamique du véhicule et des informations complémentaires disponibles. La cohérence des résultats repose également sur des procédures communes d'installation, d'étalonnage et de configuration, ainsi que sur la disponibilité des corrections GNSS haute précision lorsque celles-ci sont nécessaires.
Les véhicules autonomes ne présentent pas tous les mêmes contraintes d'intégration. Une navette urbaine, un robot de service, un véhicule portuaire et une machine industrielle peuvent nécessiter des architectures de navigation différentes.
Le CHCNAV CGI-230 répond principalement aux besoins des applications automobiles et robotiques nécessitant une intégration aux réseaux embarqués, une configuration simplifiée et des fonctions de diagnostic compatibles avec les pratiques automobiles.
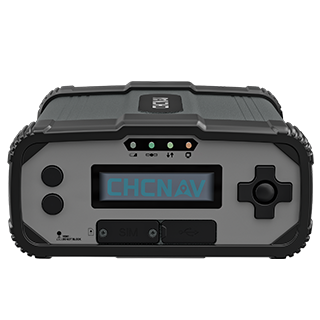
Pour les plateformes industrielles plus lourdes ou exposées à des conditions environnementales exigeantes, le CHCNAV CGI-610 constitue une autre option. Ce système GNSS/INS à double antenne présente une conception robuste conforme à l'indice de protection IP67, résistante aux vibrations et aux chocs. Il dispose d'interfaces Ethernet, série, CAN, PPS à faible latence et USB, ainsi que de connexions Wi-Fi et 4G LTE. Il peut également intégrer les données d'un odomètre externe pour améliorer la continuité de la navigation lors d'interruptions prolongées du GNSS. Ses sorties de position, de vitesse et d'attitude peuvent atteindre une fréquence de 100 Hz. Ces caractéristiques répondent notamment aux besoins du guidage 3D des machines, de l'automatisation portuaire, des véhicules industriels et de la robotique.
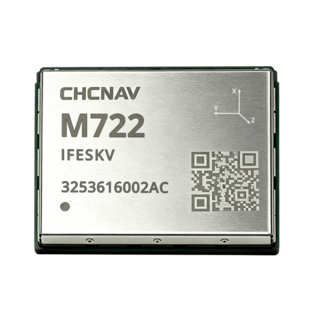
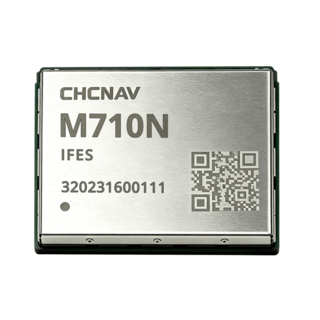
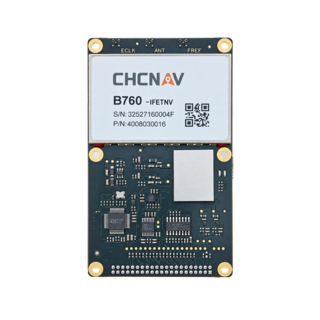
Pour les fabricants souhaitant intégrer le positionnement GNSS directement dans leurs propres cartes électroniques, CHC Navigation propose également des modules GNSS OEM et cartes GNSS des séries M7 et B7.
L'ensemble de ces technologies est présenté sur notre page consacrée aux solutions de navigation et de positionnement. Pour découvrir une application opérationnelle, consultez également notre étude de cas sur le positionnement centimétrique des robots balayeurs autonomes, qui présente l'utilisation du CGI-230 au sein d'une flotte de robots de nettoyage urbain.
La rentabilité d'un déploiement autonome ne dépend pas uniquement des performances initiales des machines. Elle repose également sur les coûts cumulés d'installation, de configuration, de diagnostic et de maintenance. Chaque capteur supplémentaire, câble spécifique, procédure d'étalonnage ou outil logiciel dédié augmente potentiellement la complexité du système. En utilisant les interfaces automobiles existantes, en simplifiant la configuration et en prenant en charge les protocoles de diagnostic et de mise à jour, les systèmes GNSS/INS conçus pour l'intégration en série contribuent à réduire ces contraintes.
Sur plusieurs centaines de véhicules exploités pendant plusieurs années, ces aspects peuvent représenter une part importante du coût total de possession. Une navigation autonome fiable ne consiste donc pas uniquement à positionner une machine avec précision. Elle nécessite une technologie qui peut être intégrée, déployée, diagnostiquée et entretenue de manière cohérente sur l'ensemble d'une flotte.
CHC Navigation (CHCNAV) développe des technologies de positionnement, de navigation et de cartographie de haute précision destinées à améliorer la productivité et l'efficacité des opérations professionnelles. Ses solutions répondent aux besoins de nombreux secteurs, notamment le géospatial, l'agriculture de précision, le guidage d'engins et les systèmes autonomes. Présente dans plus de 140 pays et comptant plus de 2 200 collaborateurs, CHC Navigation accompagne ses clients et partenaires à travers un réseau international de distribution et de support. Pour plus d'informations sur CHC Navigation [300627.SZ], consultez https://navigation.chcnav.com/about/overview.
Vous envisagez de déployer une flotte de véhicules autonomes ?