2026年10月26日
管理された環境下での実証実験において、1台の自律型機械を稼働させること自体が、まさに工学上の偉業である。少人数のチームが手作業で調整を行い、ノートパソコンでログを確認しながら、問題が発生するたびにその都度修正を加える。その間、エンジニアたちは数メートル離れた場所に立ち、見守っている。
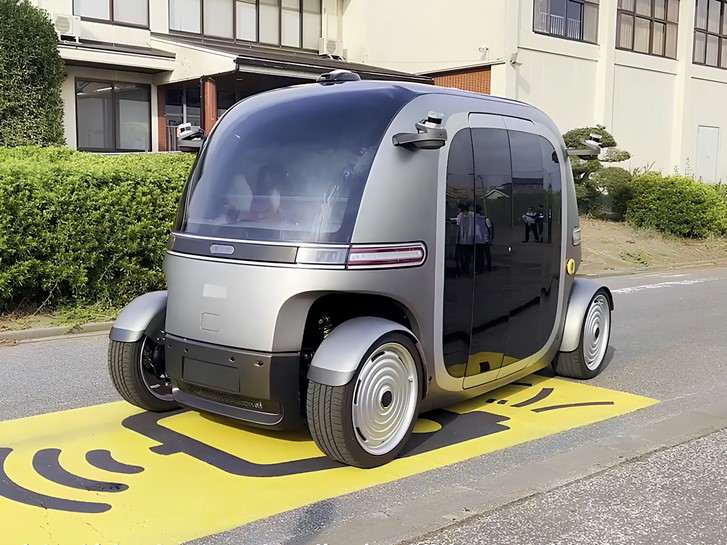
同じ機械を50台や500台展開することは、また別の課題となる。車両は、プロトタイプ開発チームと一度も顔を合わせたことのない人々によって、生産ライン上で製造される。それらは電波状況の悪い場所で稼働し、誰も監視していないシフトで稼働し、工場を出荷してからかなり経った後でもソフトウェアの変更が必要となる。 その段階では、正確な位置情報を提供するだけのナビゲーションシステムでは不十分です。それは、車両の部品のように振る舞わなければなりません。つまり、毎回同じ方法で取り付けられ、各ユニットでノートパソコンを使わずに設定でき、自身の状態を報告でき、かつ安全にアップデートを受け入れられるものでなければなりません。
プロトタイプ段階では、誰もが「精度」について疑問を抱きます。しかし、自動運転車のフリートが量産段階へと進むにつれ、エンジニアリングチームが抱える課題は様変わりしていきます。
これらの質問はどれもセンチメートル単位の話ではありません。そのすべてが、車両群を妥当なコストで運用できるかどうかを左右するのです。
試作車の場合、測位受信機は多くの場合、付属品として扱われます。具体的には、ブラケットに取り付けられたボックス、コンピュータへのシリアルケーブル、そして出力を解析するカスタムスクリプトなどです。量産車では、すべてのコンポーネントが電気・データアーキテクチャに適合しなければなりません。これは通常、自動車用ネットワーク、規定のコネクタ、および他のセンサー群との時間同期を意味します。
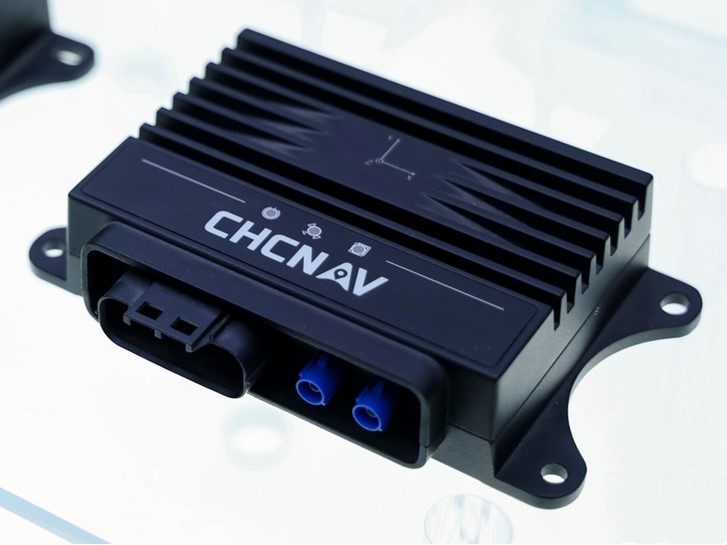
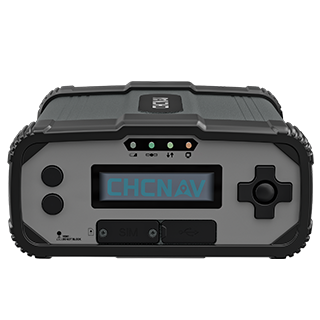
そのため、当社はCGI-230を車両インターフェースを中心に設計しました。この自動車グレードのGNSS/INSシステムは、シリアル、100BASE-T1自動車用イーサネット、およびCAN FDインターフェースを備えており、車両側にシステムへの適応を強いるのではなく、さまざまな車両プラットフォームや動作モードに適応させることができます。 また、タイミング制御のためにgPTPおよびPPSにも対応しており、これは位置データを同一ネットワーク上のカメラ、LiDAR、レーダーと同期させる必要がある場合に重要です。 内部では、全衛星コンステレーション対応のGNSSモジュールと6軸IMUが、当社のCTCLIBによる緊密に連携したアルゴリズムによってデッドレコニングと融合され、自律走行、運転支援、ロボットモビリティの各アプリケーションをサポートしています。
専門家でも半日かかるようなキャリブレーションは、一度だけなら許容範囲です。 しかし、車両群全体で見ると、これはボトルネックとなり、車両間のばらつきの原因となります。CGI-230では、設置時にレバーアームの値と取り付け角度のみを校正すればよく、その後、CTCLIB2.0アルゴリズムが残りの誤差を自動的に推定し、出力時にそれを補正します。
また、このユニットは車両自身のCAN走行距離計信号を利用できるため、追加の車輪速度センサーも不要です。車両あたりの追加部品数が減るということは、在庫、取り付け、交換が必要な部品数が減ることを意味し、ユニットをある車両から別の車両へ移設する作業も迅速化されます。
車両群には、すべての車両に適用され、管理された方法で変更される、1つの確定した設定が必要です。各車両の設定を手作業で行うと、テストの残骸としてパラメータが残ってしまうなど、設定のばらつきが生じやすくなります。遠隔かつ一元的に管理される設定は、車両群にとって不可欠な要件であり、ナビゲーションシステムはそれを実現できなければなりません。
CGI-230は、シリアルまたはネットワークインターフェースを介して送信されるコマンドによって設定および照会が行われ、命令注入による高速なバッチ設定に対応しています。そのマルチモーダル対応機能により、インテグレーターは特定のプラットフォームに適したアルゴリズムモードを選択できるため、自動車、低速車両、ロボットが、それぞれ同じハードウェア上で適切な設定で動作させることができます。
プロトタイプに不具合が生じた場合、エンジニアが調査を行います。一方、フリート車両に不具合が生じた場合、フリートの監視システムは、どの部品に問題が発生したのか、またどのような問題なのかを把握しなければなりません。単に反応しなくなるだけのナビゲーションユニットの場合、技術者は車両まで出向いて、原因を推測するしかなくなります。
CGI-230は、自動車エンジニアが他の電子制御ユニットに適用しているのと同じ診断手法を用いて、UDS診断および故障メッセージングに対応しています。故障情報は、ナビゲーション専用という別のワークフローを経由するのではなく、チームがすでに使用しているツールを通じて読み取ることができます。
自動運転ソフトウェアは車両の出荷後も進化し続けており、位置情報層もそれに伴って進化しています。量産車両群では、ユニットを取り外すことなくナビゲーション用ファームウェアを更新する手段が必要であるほか、一部の車両で検証が完了する前にすべての車両に更新が同時に適用されるのを防ぐための、バージョン管理や段階的な展開の手法も求められます。
CGI-230の場合、アップグレード機能は、自動車業界の標準的な診断トランスポートプロトコルであるDoCANおよびDoIPプロトコルを用いたCAN FDおよびイーサネットに対応しています。これにより、ナビゲーションのアップデートも、他の制御ユニットと同様の車内経路を経由して配信することが可能になります。
車両群の予測可能性は、その中最も予測が難しい車両のレベルに左右されます。もし1台の車両が、木陰やトンネル内、建物のそばなどで異なる挙動を示す場合、それに基づいて構築された計画や安全ロジックは、その差異を吸収できなければなりません。一貫性は、同一のハードウェア、同一の設定、そしてあらゆる車両において困難な状況を同じ方法で処理するアルゴリズムによってもたらされます。 当社の緊密に連携したGNSS/INSアプローチは、GNSS信号が遮断されたり、品質が低下したり、一時的に失われたりした場合でも、位置と姿勢を継続的に維持するように設計されており、すべての車両に補正データが確実に届くことも、その一貫性の一部を成しています。
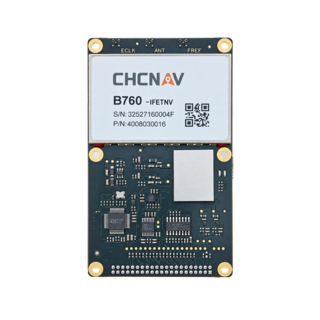
自律型機械のすべてがコンパクトな車両というわけではありません。より重量のあるプラットフォームや過酷な環境向けに、CGI-610はIP67準拠の耐振動・耐衝撃設計を採用し、イーサネット、シリアル、CAN、低遅延PPS、USBポートに加え、Wi-Fiおよび4G LTE接続機能を備えています。 GNSS信号が長期間途絶えた場合でも、外部走行距離計からの入力を受け付け、最大100 Hzでデータを出力するため、3Dマシン制御、港湾自動化、産業用自動化、ロボット工学に適しています。自社の電子機器に位置測定機能を直接組み込むことを検討されているチームには、当社のM7およびB7シリーズのGNSSモジュールやボードをご検討ください。
全製品ラインナップは、当社のナビゲーションおよび測位ソリューションのページに掲載されています。すでに日常的に運用されている車両群の一例として、当社の測位技術が自律走行型清掃ロボットをどのように支えているかをご覧ください。
センサー、ケーブル、校正手順、専用工具が1つ増えるごとに、すべての車両のライフサイクルコストが増加します。車両の既存のネットワーク、信号、診断プロトコルを利用するナビゲーションシステムであれば、こうした要素を削減できます。数百台の車両にわたり、数年にわたる運用において、こうした削減された手順は、仕様書と同様に運用予算にとって重要な要素となるのです。
信頼性の高い自律走行とは、単に1台の車両を正確に走行させることだけではありません。それは、車両群全体において、ナビゲーションを実用的に導入・統合・維持できるようにすることです。
CHC Navigation(CHCNAV)は、生産性と効率の向上を目的とした、高度なマッピング、ナビゲーション、測位ソリューションを開発しています。 地理空間、農業、機械制御、自律走行などの業界にサービスを提供するCHCNAVは、専門家の能力を高め、業界の発展を牽引する革新的な技術を提供しています。140カ国以上に拠点を展開し、2,200名以上の専門家からなるチームを擁するCHC Navigationは、地理空間業界をはじめとする幅広い分野において、リーダーとして認められています。 CHC Navigation [300627.SZ] に関する詳細については、https://navigation.chcnav.com/about/overviewをご覧ください。
自律走行車両のフリートを拡大する予定ですか?