26. Okt. 2026
Es ist eine echte technische Meisterleistung, eine autonome Maschine im Rahmen einer kontrollierten Vorführung zum Laufen zu bringen. Ein kleines Team nimmt die Feinabstimmung von Hand vor, liest die Protokolle auf einem Laptop aus und behebt auftretende Probleme, während die Ingenieure nur wenige Meter entfernt stehen.
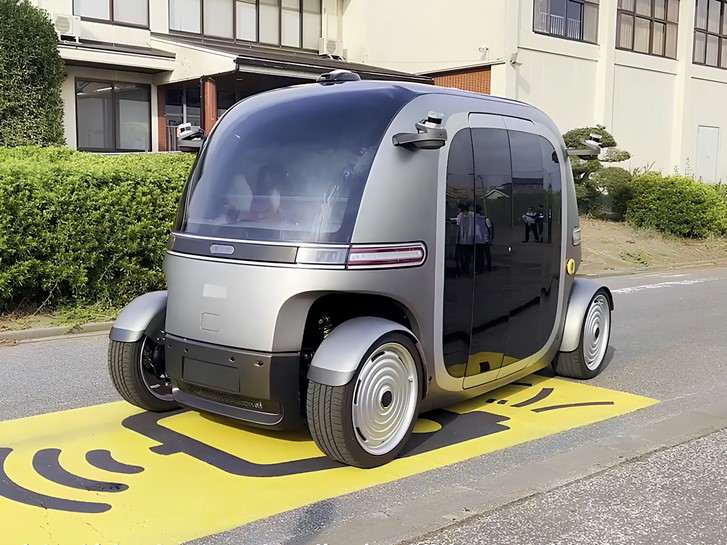
Der Einsatz von fünfzig oder fünfhundert Exemplaren derselben Maschine stellt eine ganz andere Herausforderung dar. Die Fahrzeuge werden am Fließband von Mitarbeitern gebaut, die das Prototypenteam nie kennengelernt haben. Sie arbeiten an Orten mit schlechtem Empfang, in Schichten, in denen niemand zuschaut, und benötigen Softwareanpassungen, lange nachdem sie das Werk verlassen haben. Zu diesem Zeitpunkt reicht ein Navigationssystem, das lediglich eine genaue Position liefert, nicht mehr aus. Es muss sich wie eine Fahrzeugkomponente verhalten: jedes Mal auf die gleiche Weise eingebaut, an jedem Gerät ohne Laptop konfiguriert, in der Lage, seinen eigenen Zustand zu melden und Updates sicher zu empfangen.
Die Frage nach der Genauigkeit stellt sich in der Prototypenphase jeder. Wenn eine Flotte autonomer Fahrzeuge in die Serienproduktion übergeht, sehen die Fragen auf der Liste des Ingenieurteams plötzlich ganz anders aus.
Bei keiner dieser Fragen geht es um Zentimeter. Sie alle entscheiden darüber, ob eine Flotte zu vertretbaren Kosten betrieben werden kann.
Bei einem Prototyp ist der Positionsempfänger oft nur ein Zusatzgerät: ein Gehäuse an einer Halterung, ein serielles Kabel zum Computer und ein maßgeschneidertes Skript, das die Ausgabe auswertet. Bei einem Serienfahrzeug muss jede Komponente in die Elektro- und Datenarchitektur passen, was in der Regel Fahrzeugnetzwerke, festgelegte Steckverbinder und eine Zeitsynchronisation mit den übrigen Sensoren bedeutet.
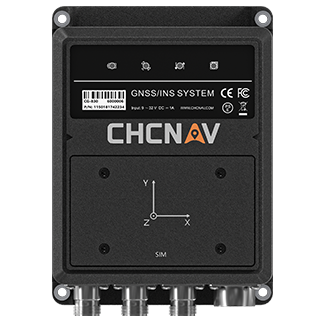
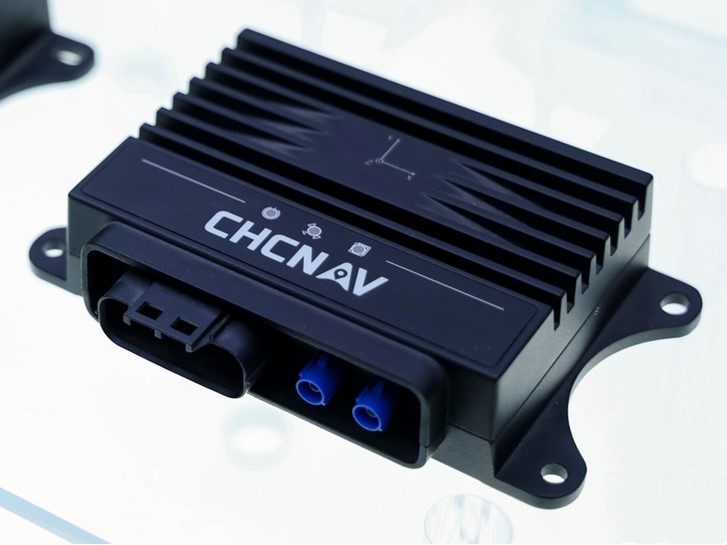
Aus diesem Grund haben wir das CGI-230 speziell auf Fahrzeugschnittstellen ausgerichtet. Das GNSS/INS-System in Automobilqualität bietet serielle Schnittstellen, 100BASE-T1-Automotive-Ethernet sowie CAN-FD-Schnittstellen, sodass es an verschiedene Fahrzeugplattformen und Betriebsmodi angepasst werden kann, anstatt das Fahrzeug dazu zu zwingen, sich daran anzupassen. Es unterstützt zudem gPTP und PPS für die Zeitsynchronisation, was wichtig ist, wenn Positionsdaten mit Kameras, LiDAR und Radar im selben Netzwerk abgeglichen werden müssen. Im Inneren werden ein GNSS-Modul mit vollständiger Konstellation und eine 6-Achsen-IMU durch unsere eng gekoppelten CTCLIB-Algorithmen mit der Koppelnavigation (Dead Reckoning) kombiniert und unterstützen so autonome, assistierte und robotergestützte Mobilitätsanwendungen.
Eine Kalibrierung, die einen Experten einen halben Tag kostet, ist einmalig akzeptabel. Bei einer ganzen Flotte wird dies jedoch zu einem Engpass und zu Abweichungen zwischen den einzelnen Fahrzeugen. Beim CGI-230 müssen bei der Installation lediglich der Hebelarmwert und der Einbauwinkel kalibriert werden; der CTCLIB2.0-Algorithmus schätzt anschließend die verbleibenden Fehler automatisch und gleicht sie in der Ausgabe aus.
Das Gerät benötigt zudem keinen zusätzlichen Raddrehzahlsensor, da es das fahrzeugeigene CAN-Kilometerstandsignal nutzen kann. Weniger Zusatzteile pro Fahrzeug bedeuten weniger Teile, die gelagert, eingebaut und ausgetauscht werden müssen, und ermöglichen einen schnelleren Austausch des Geräts von einem Fahrzeug zum anderen.
Eine Flotte benötigt eine einheitliche Konfiguration, die auf alle Fahrzeuge angewendet und auf kontrollierte Weise geändert wird. Die manuelle Konfiguration jedes einzelnen Fahrzeugs birgt die Gefahr von Abweichungen, beispielsweise durch einen Parameter, der aus einem Test übrig geblieben ist. Die ferngesteuerte, zentral verwaltete Konfiguration ist eine eigenständige Anforderung an die Flotte, und das Navigationssystem muss dies ermöglichen.
Das CGI-230 wird über Befehle konfiguriert und abgefragt, die über seine serielle oder Netzwerkschnittstelle gesendet werden, und es unterstützt eine schnelle Batch-Konfiguration durch Befehlseinspeisung. Dank seiner multimodalen Anpassung können Integratoren den für eine bestimmte Plattform geeigneten Algorithmusmodus auswählen, sodass ein Auto, ein Langsamfahrzeug und ein Roboter jeweils mit den richtigen Einstellungen auf derselben Hardware betrieben werden können.
Wenn ein Prototyp Fehlfunktionen aufweist, geht ein Ingenieur der Sache auf den Grund. Wenn ein Fahrzeug der Flotte Fehlfunktionen aufweist, muss das Überwachungssystem der Flotte erkennen, welche Komponente das Problem verursacht hat und um welche Art von Problem es sich handelt. Ein Navigationsgerät, das einfach nur ausfällt, zwingt einen Techniker dazu, zum Fahrzeug zu fahren und zu raten.
Das CGI-230 unterstützt UDS-Diagnose und Fehlermeldungen und nutzt dabei denselben Diagnoseansatz, den Automobilingenieure auch bei anderen elektronischen Steuergeräten anwenden. Fehler können über die Tools ausgelesen werden, die das Team bereits nutzt, anstatt über einen separaten, ausschließlich auf die Navigation ausgerichteten Arbeitsablauf.
Die Autonomie-Software wird auch nach der Auslieferung der Fahrzeuge weiterentwickelt, und die Ortungsschicht entwickelt sich mit ihr weiter. Eine Serienflotte benötigt eine Möglichkeit, die Navigations-Firmware zu aktualisieren, ohne die Geräte auszubauen, sowie Verfahren zur Versionskontrolle und zur schrittweisen Einführung, die verhindern, dass ein Update alle Fahrzeuge gleichzeitig erreicht, bevor es an einigen wenigen getestet wurde.
Beim CGI-230 umfasst die Upgrade-Fähigkeit CAN FD und Ethernet unter Verwendung der Protokolle DoCAN und DoIP, den standardmäßigen Diagnose-Transportprotokollen der Automobilbranche. Dadurch können Navigations-Updates denselben Routen im Fahrzeug folgen wie andere Steuergeräte.
Eine Flotte ist nur so vorhersehbar wie ihr am wenigsten vorhersehbares Fahrzeug. Wenn sich ein Fahrzeug unter Bäumen, in einem Tunnel oder neben einem Gebäude anders verhält, muss die darauf aufbauende Planungs- und Sicherheitslogik diesen Unterschied ausgleichen. Konsistenz entsteht durch identische Hardware, identische Konfiguration und einen Algorithmus, der schwierige Bedingungen bei jedem Fahrzeug auf die gleiche Weise bewältigt. Unser eng gekoppelter GNSS/INS-Ansatz ist darauf ausgelegt, Position und Lage auch dann kontinuierlich zu halten, wenn GNSS-Signale behindert, beeinträchtigt oder vorübergehend verloren gehen – und dass Korrekturdaten jedes Fahrzeug zuverlässig erreichen, ist ebenfalls Teil dieser Konsistenz.
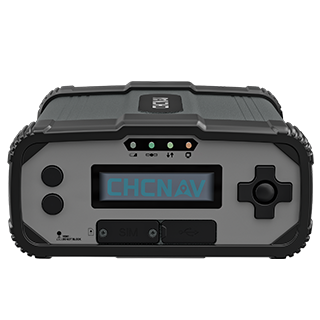
Nicht jede autonome Maschine ist ein kompaktes Fahrzeug. Für schwerere Plattformen und rauere Umgebungen bietet das CGI-610 ein nach IP67 zertifiziertes, vibrations- und stoßfestes Design mit Ethernet-, seriellen, CAN-, PPS-Anschlüssen mit geringer Latenz sowie USB-Anschlüssen und WLAN- und 4G-LTE-Konnektivität. Er akzeptiert externe Kilometerzähler-Eingaben für längere GNSS-Ausfälle und gibt Daten mit bis zu 100 Hz aus, was sich für die 3D-Maschinensteuerung, Hafenautomatisierung, industrielle Automatisierung und Robotik eignet. Teams, die die Positionsbestimmung direkt in ihre eigene Elektronik integrieren möchten, können sich unsere GNSS-Module und -Boards der Serien M7 und B7 ansehen.
Das gesamte Angebot finden Sie auf unserer Seite zu Navigations- und Ortungslösungen. Ein Beispiel für eine Flotte, die bereits im täglichen Einsatz ist: Lesen Sie, wie unsere Ortungstechnologie autonome Kehrroboter unterstützt.
Jeder zusätzliche Sensor, jedes zusätzliche Kabel, jeder zusätzliche Kalibrierungsschritt und jedes Spezialwerkzeug verursacht über die gesamte Lebensdauer eines Fahrzeugs hinweg zusätzliche Kosten. Ein Navigationssystem, das die vorhandenen Netzwerke, Signale und Diagnoseprotokolle des Fahrzeugs nutzt, streicht diese Posten von der Liste – und bei Hunderten von Fahrzeugen und einer Betriebsdauer von mehreren Jahren können diese wegfallenden Schritte für das Betriebsbudget ebenso entscheidend sein wie das Datenblatt.
Bei zuverlässiger Autonomie geht es nicht nur darum, eine einzelne Maschine dazu zu bringen, präzise zu navigieren. Es geht darum, die Navigation so zu gestalten, dass sie flottenweit praktisch einsetzbar, integrierbar und wartbar ist.
CHC Navigation (CHCNAV) entwickelt fortschrittliche Lösungen für Kartografie, Navigation und Ortung, die darauf ausgelegt sind, Produktivität und Effizienz zu steigern. CHCNAV bedient Branchen wie Geodaten, Landwirtschaft, Maschinensteuerung und Autonomie und liefert innovative Technologien, die Fachleute unterstützen und den Fortschritt der Branche vorantreiben. Mit einer globalen Präsenz in über 140 Ländern und einem Team von mehr als 2.200 Fachkräften gilt CHC Navigation als führendes Unternehmen in der Geodatenbranche und darüber hinaus. Weitere Informationen zu CHC Navigation [300627.SZ] finden Sie unter: https://navigation.chcnav.com/about/overview
Planen Sie, Ihre autonome Flotte zu vergrößern?