26 de oct. de 2026
Conseguir que una máquina autónoma funcione en una demostración controlada es todo un logro de ingeniería. Un pequeño equipo la ajusta manualmente, revisa los registros en un ordenador portátil y soluciona los problemas a medida que surgen, mientras los ingenieros observan a pocos metros de distancia.
Poner en marcha cincuenta o quinientas máquinas iguales supone un reto diferente. Los vehículos se fabrican en una cadena de montaje por personas que nunca han conocido al equipo del prototipo. Funcionan en lugares con mala cobertura, en turnos en los que nadie los supervisa, y necesitan actualizaciones de software mucho después de salir de fábrica. En ese momento, un sistema de navegación que solo proporcione una posición precisa no es suficiente. Tiene que comportarse como un componente del vehículo: instalado siempre de la misma manera, configurado sin necesidad de un ordenador portátil en cada unidad, capaz de informar de su propio estado y de aceptar actualizaciones de forma segura.
La precisión es la pregunta que todo el mundo se hace durante la fase de prototipos. Cuando una flota de vehículos autónomos avanza hacia la fase de producción, las preguntas que figuran en la lista del equipo de ingeniería empiezan a ser diferentes.
Ninguna de estas preguntas tiene que ver con centímetros. Todas ellas determinan si una flota puede gestionarse a un coste razonable.
En un prototipo, el receptor de posicionamiento suele ser un accesorio: una caja montada en un soporte, un cable serie conectado a un ordenador y un script personalizado que analiza los datos de salida. En un vehículo de serie, cada componente debe adaptarse a la arquitectura eléctrica y de datos, lo que normalmente implica redes de automoción, conectores estandarizados y sincronización temporal con el resto del conjunto de sensores.
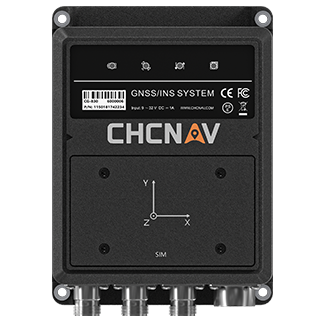
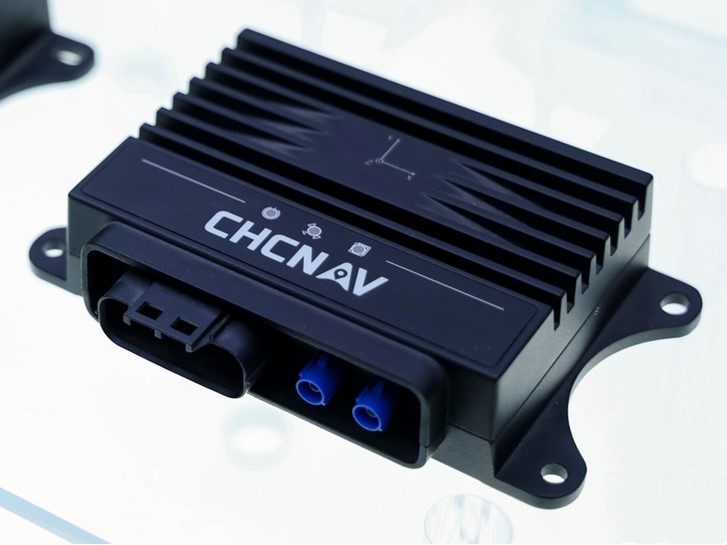
Por eso hemos diseñado el CGI-230 en torno a las interfaces de los vehículos. Este sistema GNSS/INS de grado automovilístico ofrece interfaces serie, Ethernet automovilística 100BASE-T1 y CAN FD, lo que permite adaptarlo a diferentes plataformas de vehículos y modos de funcionamiento, en lugar de obligar al vehículo a adaptarse a él. También es compatible con gPTP y PPS para la sincronización temporal, lo cual es importante cuando los datos de posición deben alinearse con cámaras, LiDAR y radares en la misma red. En su interior, un módulo GNSS de constelación completa y una IMU de 6 ejes se fusionan con la navegación por estimación mediante nuestros algoritmos CTCLIB estrechamente acoplados, lo que permite aplicaciones de movilidad autónoma, asistida y robótica.
Una calibración que le lleva medio día a un experto es aceptable si se realiza una sola vez. Sin embargo, en toda una flota, esto se convierte en un cuello de botella y en una fuente de variación entre los vehículos. Con el CGI-230, solo es necesario calibrar el valor del brazo de palanca y el ángulo de montaje durante la instalación; a continuación, el algoritmo CTCLIB2.0 calcula automáticamente los errores restantes y los compensa en la salida.
La unidad tampoco necesita ningún sensor de velocidad de rueda adicional, ya que puede utilizar la propia señal del cuentakilómetros CAN del vehículo. Un menor número de piezas adicionales por vehículo supone menos piezas que almacenar, montar y sustituir, y agiliza el traslado de una unidad de un vehículo a otro.
Una flota necesita una configuración única y conocida, que se aplique a todas las unidades y se modifique de forma controlada. Configurar cada vehículo manualmente da lugar a desviaciones, como por ejemplo un parámetro que se haya quedado de una prueba. La configuración remota y gestionada de forma centralizada es un requisito imprescindible para una flota, y el sistema de navegación debe permitirla.
El CGI-230 se configura y consulta mediante comandos enviados a través de su interfaz serie o de red, y admite una configuración rápida por lotes mediante la inyección de instrucciones. Su adaptación multimodal permite a los integradores seleccionar el modo de algoritmo que mejor se adapte a una plataforma determinada, de modo que un coche, un vehículo de baja velocidad y un robot puedan utilizar cada uno los ajustes adecuados desde el mismo hardware.
Cuando un prototipo presenta un fallo, un ingeniero lo investiga. Cuando un vehículo de la flota presenta un fallo, el sistema de supervisión de la flota tiene que saber qué componente ha provocado el problema y de qué tipo de problema se trata. Una unidad de navegación que simplemente deja de funcionar obliga al técnico a acudir al vehículo y empezar a hacer conjeturas.
El CGI-230 es compatible con el diagnóstico UDS y los mensajes de fallo, utilizando el mismo enfoque de diagnóstico que los ingenieros de automoción aplican a otras unidades de control electrónico. Los fallos se pueden leer a través de las herramientas que el equipo ya utiliza, en lugar de mediante un flujo de trabajo independiente dedicado exclusivamente a la navegación.
El software de autonomía sigue evolucionando tras la entrega de los vehículos, y la capa de posicionamiento evoluciona con él. Una flota en servicio necesita una forma de actualizar el firmware de navegación sin tener que desmontar las unidades, junto con prácticas de control de versiones y de implantación por fases que eviten que una actualización llegue a todos los vehículos a la vez antes de que se haya probado en unos pocos.
En el caso del CGI-230, la capacidad de actualización abarca CAN FD y Ethernet mediante los protocolos DoCAN y DoIP, los protocolos de transporte de diagnóstico estándar del sector de la automoción. Esto permite que las actualizaciones de navegación sigan las mismas rutas dentro del vehículo que el resto de unidades de control.
Una flota es tan predecible como su vehículo menos predecible. Si una unidad se comporta de forma diferente bajo los árboles, en un túnel o junto a un edificio, la lógica de planificación y seguridad basada en ella debe absorber esa diferencia. La coherencia se consigue mediante un hardware idéntico, una configuración idéntica y un algoritmo que gestione las condiciones difíciles de la misma manera en todas las unidades. Nuestro enfoque GNSS/INS, estrechamente integrado, está diseñado para mantener la posición y la actitud de forma continua cuando las señales GNSS se ven obstruidas, degradadas o se pierden temporalmente, y el hecho de que los datos de corrección lleguen de forma fiable a todos los vehículos también forma parte de esa coherencia.
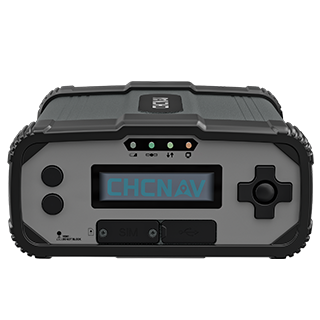
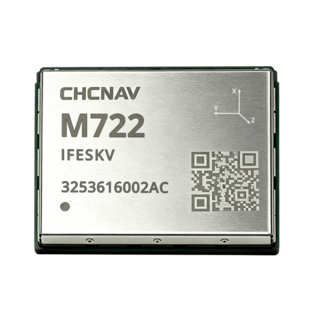
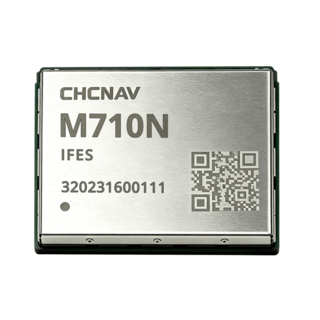
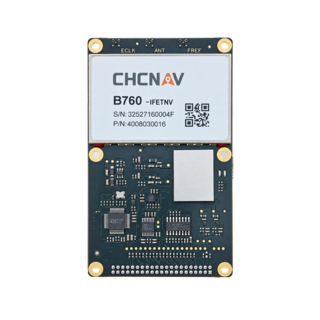
No todas las máquinas autónomas son vehículos compactos. Para plataformas más pesadas y entornos más adversos, el CGI-610 ofrece un diseño con clasificación IP67, resistente a las vibraciones y a los golpes, con puertos Ethernet, serie, CAN, PPS de baja latencia y USB, además de conectividad Wi-Fi y 4G LTE. Admite la entrada de un odómetro externo para cortes prolongados del GNSS y emite datos a una frecuencia de hasta 100 Hz, lo que resulta adecuado para el control de máquinas en 3D, la automatización portuaria, la automatización industrial y la robótica. Los equipos que deseen integrar el posicionamiento directamente en sus propios sistemas electrónicos pueden consultar nuestros módulos y placas GNSS de las series M7 y B7.
La gama completa se encuentra en nuestra página de soluciones de navegación y posicionamiento. Si quieres ver un ejemplo de una flota que ya está en servicio diario, descubre cómo nuestro sistema de posicionamiento da soporte a los robots barredores autónomos.
Cada sensor, cable, paso de calibración y herramienta específica adicionales suponen un coste adicional a lo largo de la vida útil de cada vehículo. Un sistema de navegación que utilice las redes, señales y protocolos de diagnóstico ya existentes en el vehículo elimina elementos de esa lista y, al aplicarlo a cientos de vehículos y a lo largo de varios años de funcionamiento, esos pasos eliminados pueden tener tanta importancia para el presupuesto de explotación como la ficha técnica.
La autonomía fiable no consiste únicamente en conseguir que una máquina navegue con precisión. Se trata de hacer que la navegación sea práctica de implementar, integrar y mantener en toda una flota.
CHC Navigation (CHCNAV) desarrolla soluciones avanzadas de cartografía, navegación y posicionamiento diseñadas para aumentar la productividad y la eficiencia. CHCNAV, que presta servicio a sectores como el geoespacial, la agricultura, el control de maquinaria y la autonomía, ofrece tecnologías innovadoras que potencian el trabajo de los profesionales e impulsan el avance del sector. Con una presencia global que abarca más de 140 países y un equipo de más de 2.200 profesionales, CHC Navigation es reconocida como líder en el sector geoespacial y más allá. Para obtener más información sobre CHC Navigation [300627.SZ], visite: https://navigation.chcnav.com/about/overview
¿Tienes pensado ampliar tu flota autónoma?