26 de out de 2026
Conseguir que uma máquina autónoma funcione numa demonstração controlada é um verdadeiro feito de engenharia. Uma pequena equipa ajusta-a manualmente, analisa os registos num computador portátil e resolve os problemas à medida que estes surgem, com os engenheiros a observarem a poucos metros de distância.
Implantar cinquenta ou quinhentas máquinas iguais é um desafio diferente. Os veículos são fabricados numa linha de produção por pessoas que nunca conheceram a equipa do protótipo. Funcionam em locais com má receção, em turnos em que ninguém está a vigiar, e necessitam de alterações de software muito tempo depois de saírem da fábrica. Nessa altura, um sistema de navegação que apenas forneça uma posição precisa não é suficiente. Tem de se comportar como um componente do veículo: instalado sempre da mesma forma, configurado sem necessidade de um computador portátil em cada unidade, capaz de comunicar o seu próprio estado e de aceitar atualizações em segurança.
A precisão é a questão que todos colocam durante a fase de protótipo. Quando uma frota de veículos autónomos avança para a fase de produção, as questões na lista da equipa de engenharia começam a assumir um caráter diferente.
Nenhuma destas questões tem a ver com centímetros. Todas elas determinam se uma frota pode ser gerida a um custo razoável.
Num protótipo, o recetor de posicionamento é frequentemente um acessório: uma caixa num suporte, um cabo série ligado a um computador e um script personalizado que analisa os dados de saída. Num veículo de produção, todos os componentes têm de se adequar à arquitetura elétrica e de dados, o que normalmente implica redes automóveis, conectores definidos e sincronização temporal com o resto do conjunto de sensores.
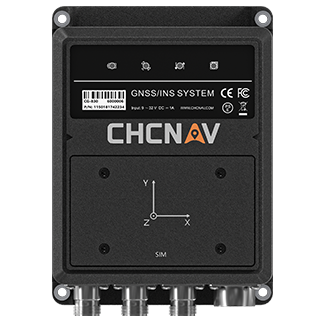
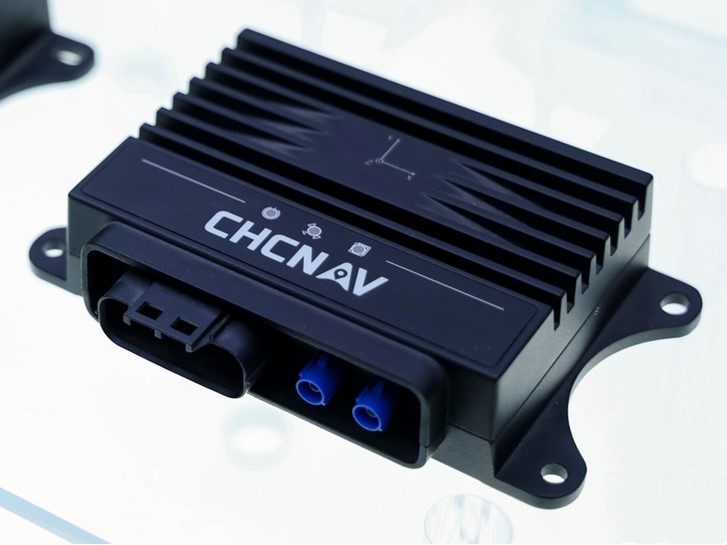
É por isso que concebemos o CGI-230 a pensar nas interfaces dos veículos. O sistema GNSS/INS de nível automóvel oferece interfaces seriais, Ethernet automóvel 100BASE-T1 e CAN FD, pelo que pode ser adaptado a diferentes plataformas de veículos e modos de funcionamento, em vez de obrigar o veículo a adaptar-se a ele. Também suporta gPTP e PPS para sincronização temporal, o que é importante quando os dados de posição têm de ser alinhados com câmaras, LiDAR e radar na mesma rede. No seu interior, um módulo GNSS de constelação completa e uma IMU de 6 eixos são combinados com a navegação por estimativa através dos nossos algoritmos CTCLIB fortemente acoplados, suportando aplicações de mobilidade autónoma, assistida e robótica.
Uma calibração que demora meio dia a um especialista é aceitável uma única vez. Numa frota, isso torna-se um estrangulamento e uma fonte de variação entre os veículos. Com o CGI-230, apenas o valor do braço de alavanca e o ângulo de montagem precisam de ser calibrados na instalação; o algoritmo CTCLIB2.0 estima então automaticamente os erros remanescentes e compensa-os na saída.
A unidade também não necessita de nenhum sensor de velocidade das rodas adicional, uma vez que pode utilizar o próprio sinal do odómetro CAN do veículo. Menos peças adicionais por veículo significam menos peças para armazenar, instalar e substituir, o que torna mais rápida a transferência de uma unidade de um veículo para outro.
Uma frota necessita de uma configuração única e definida, aplicada a todas as unidades e alterada de forma controlada. A configuração manual de cada veículo dá azo a desvios, como, por exemplo, um parâmetro que tenha ficado por ajustar após um teste. A configuração remota e gerida centralmente é, por si só, um requisito da frota, e o sistema de navegação tem de permitir que isso aconteça.
O CGI-230 é configurado e consultado através de comandos enviados pela sua interface série ou de rede, e suporta uma configuração em lote rápida através da injeção de instruções. A sua adaptação multimodal permite que os integradores selecionem o modo de algoritmo adequado a uma determinada plataforma, de modo que um automóvel, um veículo de baixa velocidade e um robô possam, cada um, utilizar as definições corretas a partir do mesmo hardware.
Quando um protótipo apresenta um problema, um engenheiro investiga. Quando um veículo da frota apresenta um problema, o sistema de monitorização da frota tem de identificar qual o componente que causou o problema e de que tipo de problema se trata. Uma unidade de navegação que simplesmente deixa de emitir sinais obriga um técnico a deslocar-se ao veículo e a começar a adivinhar.
O CGI-230 suporta diagnósticos UDS e mensagens de falha, utilizando a mesma abordagem de diagnóstico que os engenheiros automóveis aplicam a outras unidades de controlo eletrónico. As falhas podem ser lidas através de ferramentas que a equipa já utiliza, em vez de se recorrer a um fluxo de trabalho separado, exclusivo da navegação.
O software de autonomia continua a evoluir após a entrega dos veículos, e a camada de posicionamento evolui com ele. Uma frota em produção necessita de uma forma de atualizar o firmware de navegação sem remover as unidades, a par de práticas de controlo de versões e de implementação faseada que impedem que uma atualização chegue a todos os veículos de uma só vez antes de ter sido testada em alguns deles.
No caso do CGI-230, a capacidade de atualização abrange CAN FD e Ethernet através dos protocolos DoCAN e DoIP, os protocolos de transporte de diagnóstico padrão do setor automóvel. Isso permite que as atualizações de navegação sigam os mesmos percursos no interior do veículo que as outras unidades de controlo.
Uma frota é tão previsível quanto o seu veículo menos previsível. Se uma unidade se comportar de forma diferente debaixo de árvores, num túnel ou junto a um edifício, a lógica de planeamento e segurança construída com base nela tem de absorver essa diferença. A consistência resulta de hardware idêntico, configuração idêntica e um algoritmo que lida com condições difíceis da mesma forma em todas as unidades. A nossa abordagem GNSS/INS fortemente interligada foi concebida para manter a posição e a atitude contínuas nos casos em que os sinais GNSS sejam obstruídos, enfraquecidos ou temporariamente perdidos, e o facto de os dados de correção chegarem a todos os veículos de forma fiável também faz parte dessa consistência.
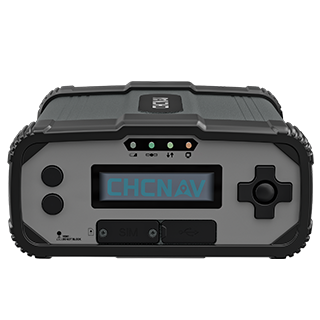
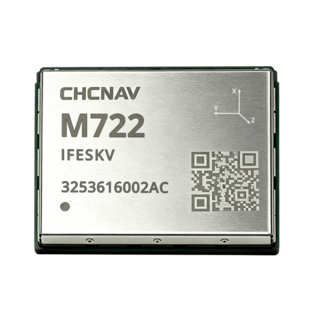
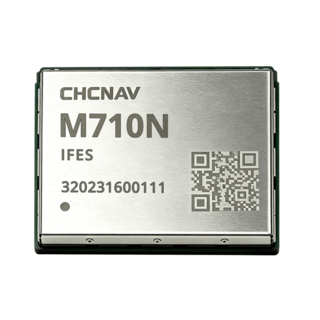
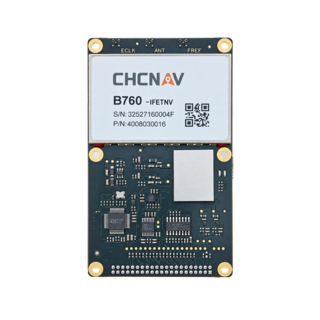
Nem todas as máquinas autónomas são veículos compactos. Para plataformas mais pesadas e ambientes mais adversos, o CGI-610 oferece um design com classificação IP67, resistente a vibrações e choques, com portas Ethernet, série, CAN, PPS de baixa latência e USB, além de conectividade Wi-Fi e 4G LTE. Aceita a entrada de um odómetro externo para períodos mais longos sem sinal GNSS e transmite dados a uma frequência de até 100 Hz, o que se adequa ao controlo de máquinas em 3D, à automatização portuária, à automatização industrial e à robótica. As equipas que pretendam integrar o posicionamento diretamente nos seus próprios sistemas eletrónicos podem consultar os nossos módulos e placas GNSS das séries M7 e B7.
A gama completa está disponível na nossa página de soluções de navegação e posicionamento. Para ver um exemplo de uma frota já em serviço diário, leia como o nosso sistema de posicionamento apoia os robôs de limpeza autónomos.
Cada sensor adicional, cabo, etapa de calibração e ferramenta personalizada aumenta os custos ao longo da vida útil de cada veículo. Um sistema de navegação que utilize as redes, os sinais e os protocolos de diagnóstico já existentes no veículo elimina itens dessa lista e, ao longo de centenas de veículos e vários anos de funcionamento, essas etapas eliminadas podem ter um impacto tão significativo no orçamento operacional quanto na ficha técnica.
A autonomia fiável não se resume apenas a fazer com que uma máquina navegue com precisão. Trata-se de tornar a navegação prática de implementar, integrar e manter em toda uma frota.
A CHC Navigation (CHCNAV) desenvolve soluções avançadas de cartografia, navegação e posicionamento concebidas para aumentar a produtividade e a eficiência. Atuando em setores como o geoespacial, a agricultura, o controlo de máquinas e a autonomia, a CHCNAV fornece tecnologias inovadoras que capacitam os profissionais e impulsionam o avanço do setor. Com uma presença global que abrange mais de 140 países e uma equipa de mais de 2 200 profissionais, a CHC Navigation é reconhecida como líder no setor geoespacial e não só. Para mais informações sobre a CHC Navigation [300627.SZ], visite: https://navigation.chcnav.com/about/overview
Está a planear expandir a sua frota autónoma?