2026年9月24日
自動化は、産業活動のスピードアップや生産性向上につながる手段としてよく取り上げられます。しかし、自動化にはそれと同じくらい重要な別の理由があります。それは、人が常にリスクが最も高い場所にいなければならないわけではない、ということです。
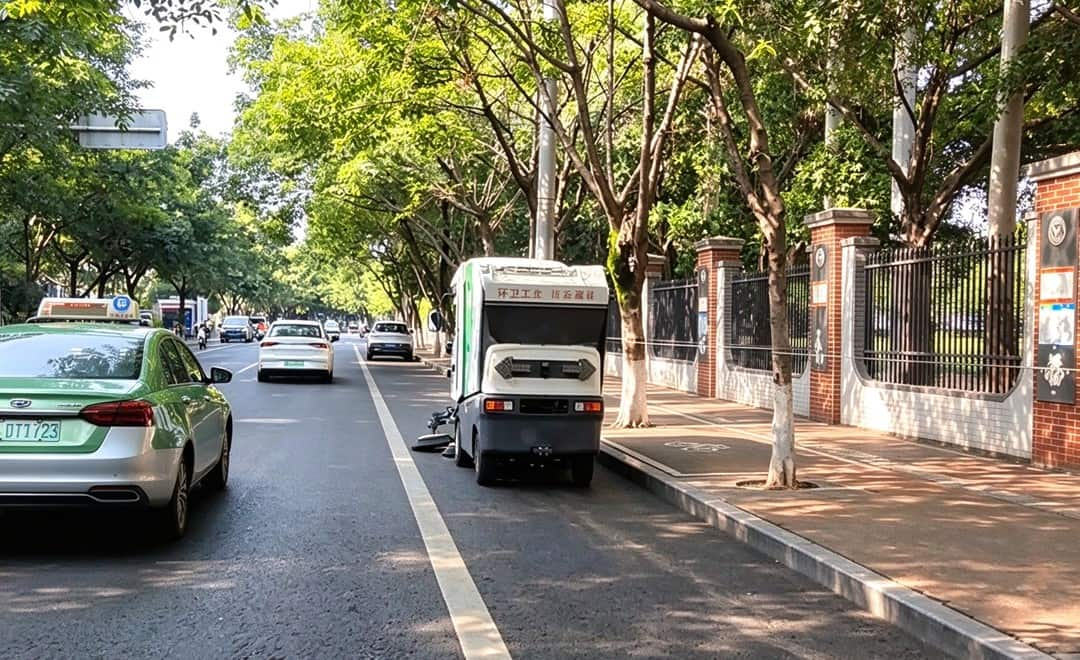
鉱山、港湾、建設現場、道路、倉庫、その他の産業現場では、重機や走行中の車両、視界の制限、不安定な地盤、交通量、複雑な作業環境などが伴うことがあります。自律型や遠隔操作の機械がこうした作業の一部を引き受けることで、人が危険な作業区域に直接留まる必要性を減らすことができます。
しかし、自動化が有用であるためには、機械が「現在どこにいるか」、「どこへ向かっているか」、「どのように移動しているか」を把握している必要があります。ここで精密なナビゲーションが不可欠となり、自動化の安全性は機械そのものではなく、位置特定層から始まるのです。
自律型機械は、信頼性の高い位置測定なしには、安全な航行判断を下すことはできません。その機械は、自身の位置、進行方向、速度、および周囲環境に対する相対的な動きを把握する必要があります。
GNSSは位置情報を提供し、慣性センサーは動きや姿勢を測定します。これらの情報を組み合わせることで、ハイブリッドGNSS+INSシステムは、衛星信号が一時的に弱くなったり、受信できなくなったりした場合でも、ナビゲーション情報を維持することができます。CHC NavigationのGNSS+INS技術は、この組み合わせを活用し、自律走行車、ロボット工学、産業オートメーション、港湾業務、鉱業、その他の過酷な用途をサポートしています。
その目的は単純明快です。機械に現在地を確実に認識させ、自動化システムがより適切な判断を下せるようにすることです。
道路車両、移動ロボット、産業用車両、その他の自律型プラットフォームは、人と機械が空間を共有する環境下で稼働するケースがますます増えています。人間のオペレーターは、常に周囲の状況を把握し、車両の進路を修正することができます。一方、自律システムは、センサーや測位技術を通じてその情報を取得する必要があり、高精度なGNSS+INSナビゲーションは、自律システムスタックに必要な測位の基盤を提供します。
例えば、CHCNAVのCGI-230は、GNSS、INS、および推測航法技術を組み合わせることで、自律走行、アシスト走行、ロボットモビリティの各アプリケーション向けに、継続的な車両位置特定を実現します。GNSSと自動運転に関する当社の以前の記事では、そのような位置特定技術が過酷な状況下でどのように機能するかについて解説しています。
安全上の利点は、単に車両が自動運転できるということだけではありません。自動化により、ドライバーを反復的あるいは危険な運転作業から解放できる可能性がある一方で、自律走行システムには、所定の経路を走行するために必要な位置情報を提供できるという点にあります。
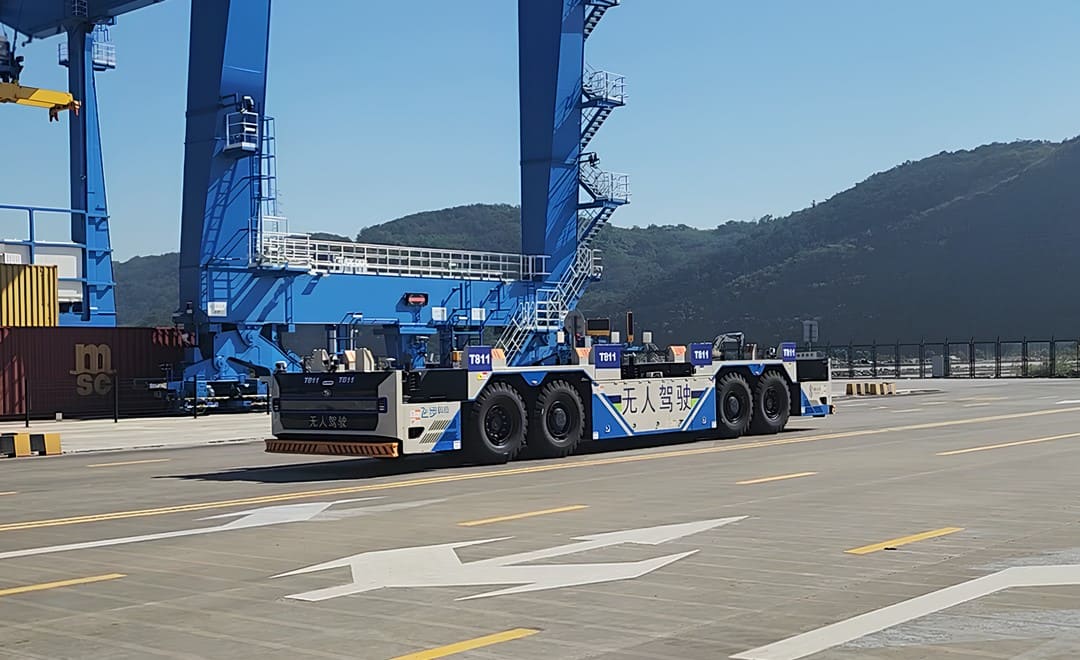
港湾は、自動化において最も複雑な環境の一つです。コンテナ、クレーン、トラック、ターミナル車両、船舶、作業員、そしてインフラが、比較的狭い範囲内で一斉に稼働しています。無人搬送車や自律走行型ターミナルトラクターは、すべての車両に運転手が常駐していなくてもコンテナを搬送することができます。
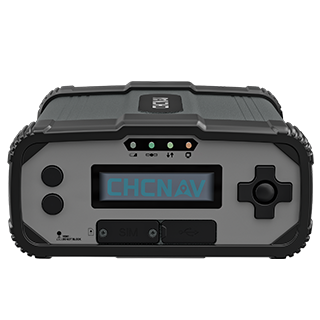
しかし、港湾の自動化には極めて信頼性の高い航法が求められます。金属構造物、積み重ねられたコンテナ、クレーン、その他のインフラが、GNSS信号を遮断したり、信号品質を低下させたりする可能性があるからです。 CHCNAVCGI-610は、デュアルアンテナGNSSと密結合された慣性航法システムを組み合わせ、位置、姿勢、速度情報を高頻度で提供します。これにより、システムインテグレーターは、過酷な港湾環境においても航法ソリューションを維持できる自律走行車両を構築することが可能になります。港湾業務における自律走行車両に関する当社の記事では、その導入についてさらに詳しく解説しています。
より大きな目的は、単にコンテナの搬送を迅速化することだけではありません。それは、走行中の車両や重機に物理的にさらされる必要のある人員を最小限に抑えられるような作業環境を構築することにあります。
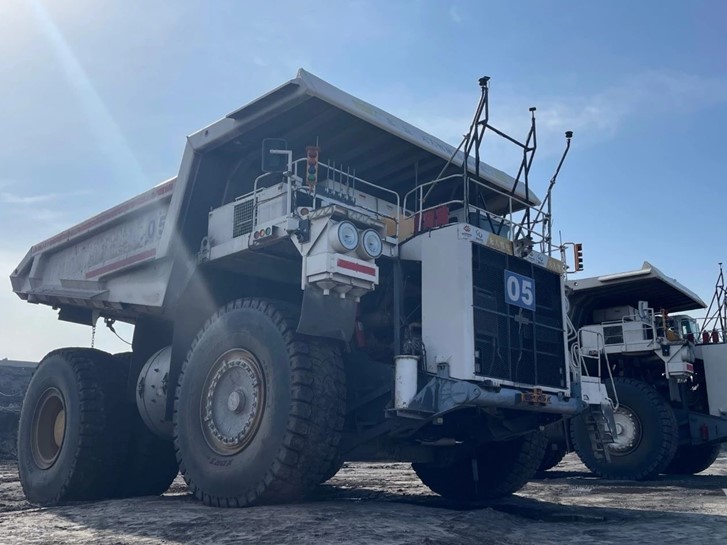
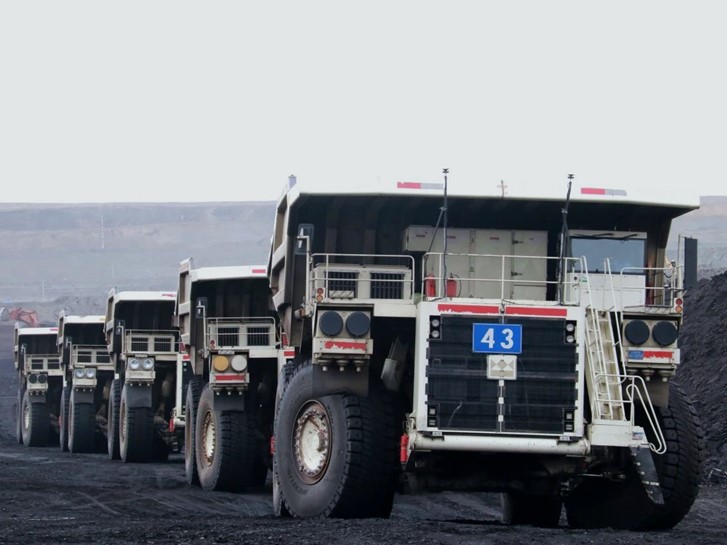
鉱業は、自動化がなぜ安全技術となり得るのかを示す最も明確な事例の一つです。露天掘り鉱山では、巨大な運搬トラックやローダー、起伏のある地形、粉塵、刻々と変化する道路状況、急勾配、そして複雑な交通パターンなどが存在します。すべての車両にオペレーターを乗せ続けることは、人を直接作業環境の中に置いていることに他なりません。しかし、自律走行による運搬・積載システムを導入することで、この状況を一変させることができます。
CHC Navigation社のGNSS+INS技術は、自律型鉱業アプリケーション向けに測位および航法情報を提供します。例えば、CGI-610は自律型鉱業車両に導入されており、過酷な環境下でも信頼性の高い位置、姿勢、速度情報を提供するように設計されています。 鉱山用ローダーの自動化も、このハイブリッドGNSS+INS技術のさらなる応用例であり、ローダーが作業経路を維持しつつ、危険な状況下での人的介入を削減するのに役立ちます。自律型鉱業向け高精度ナビゲーションに関する当社の記事では、これらのシステムがどのように構成されているかを解説しています。
この点において、自動化は根本的な変化をもたらす可能性があります。危険な環境の中でいかにして人々の安全を確保するか、という問いではなく、そもそも人をその場に置かずに、危険な作業のどれだけの部分を遂行できるか、という問いへと変わるのです。
建設現場の状況は刻々と変化します。掘削機、ブルドーザー、グレーダー、トラックなどの機械が、作業員や他の機器の周囲で同時に稼働することもよくあります。自動化や機械誘導により、特定の作業に必要な手作業を削減することができ、正確な位置決めにより、機械は計画された経路、作業エリア、あるいはデジタルモデルに対する自身の位置を把握できるようになります。
CGI-610は、3D機械制御、自律走行車両の誘導、産業用オートメーション、ロボティクスなどのアプリケーションに対応しています。自動化によって、作業員が重機の近くで反復的な作業を行う必要性が減る場合、安全性の向上が特に重要になります。すべての建設業者に向けた機械制御に関する関連記事では、土工の側面からこの変化について考察しています。
自動化だけでは、作業が自動的に安全になるわけではありません。機械には信頼できる情報が必要であり、また、いくつかの質問に対して継続的に回答し続ける必要があります。
これこそが、測位が自律システムにとって基盤となる技術である理由です。GNSSは絶対位置情報を提供し、INSは運動および姿勢情報を提供します。この2つが緊密に連携することで、GNSSの受信状況が常に理想的とは限らない環境においても、システムはより継続的な航法ソリューションを維持することができ、これは特に都市部のビル群やトンネル、その他のGNSS受信が妨げられる地域において有用です。
産業オートメーションの目的は、プロセスから人を排除することにあるべきではありません。その目的は、人間の判断が最も価値を発揮する業務へと人を導き、不必要な身体的危険への曝露から遠ざけることにあるべきです。
自律走行型港湾車両には依然として監視が必要です。自律走行型鉱山機械には依然として運用戦略が必要です。ロボットには、システムを設計・保守するエンジニアが依然として必要です。ナビゲーションセンサーは、依然としてより広範な自律アーキテクチャに統合される必要があります。自動化は、人々が働く場所や行うべき業務を変えますが、それこそが自動化がもたらす最大の安全上の利点の一つとなり得るのです。
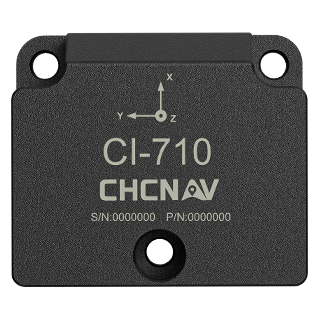
CHC Navigationは、自律型およびロボットアプリケーションを開発するシステムインテグレーター向けに、GNSSセンサー、GNSS+INSシステム、IMUセンサー、およびGNSSアンテナを提供しています。 現在の製品ラインナップには、CGI-610、CGI-230、CGI-830、CI-710をはじめとする各種測位コンポーネントが含まれており、全製品ラインナップは当社の「ナビゲーションおよび測位ソリューション」ページでご覧いただけます。
アプリケーションによって、必要なナビゲーションアーキテクチャは異なります。軽量な自律型ロボットと100トンの鉱山用車両では要件が大きく異なる可能性があり、港湾用トラクターと建設機械では、位置測定において異なる課題に直面するかもしれません。しかし、根本的な要件は似ています。自律システムには、自機の位置や移動状況に関する信頼性の高い情報が必要です。 当社の役割は、システムインテグレーターがその基盤を土台として完全な自律ソリューションを構築できるよう、位置測定およびナビゲーションの基盤を提供することです。
自動化の最も大きなメリットは、稼働時間や処理能力では測れないかもしれません。 その価値は、回避できた危険にさらされる機会によって測られるかもしれません。自律走行車両の中に座る必要のない鉱山作業員一人ひとり、稼働中の機械の横に立つ必要のない港湾労働者一人ひとり、重機の作業エリアに入ることなく作業を行える建設作業員一人ひとり、そして遠隔操作や自律運転によって行える、反復的あるいは危険な車両操作の一つひとつが、その価値を物語っているのです。
これらは、自動化が人と産業リスクとの関係にどのような変化をもたらすかを示す例です。
自動化によって、あらゆる安全上の問題が解決されるわけではありません。機械には依然として、適切なセンサー、知覚システム、制御ソフトウェア、通信ネットワーク、運用手順、人間の監視、そして厳格な安全工学が必要です。しかし、正確なナビゲーションは、信頼性の高い自律運転を構築するための基盤の一つです。
CHC Navigationは、GNSSと慣性センシングを組み合わせることで、自動運転車、ロボット工学、港湾業務、鉱業、建設、その他の産業用途向けに測位およびナビゲーション技術を提供しています。そのビジョンは、単に機械がより多くの仕事をこなす世界ではありません。それは、人々に危険が及ぶような仕事を、機械がより多く担えるようになる世界なのです。
機械が正確に移動できるようになれば、人は危険区域からさらに離れた場所に身を置くことができる。そして、それこそが自動化を進める最も重要な理由の一つかもしれない。
CHC Navigation(CHCNAV)は、生産性と効率性の向上を目的とした、高度なマッピング、ナビゲーション、測位ソリューションを開発しています。 地理空間、農業、機械制御、自律走行などの業界にサービスを提供するCHCNAVは、専門家の能力を高め、業界の発展を牽引する革新的な技術を提供しています。140カ国以上に事業を展開し、2,200名以上の専門家からなるチームを擁するCHC Navigationは、地理空間業界をはじめとする幅広い分野において、リーダーとして認められています。 CHC Navigation [300627.SZ] に関する詳細については、https://navigation.chcnav.com/about/overviewをご覧ください。
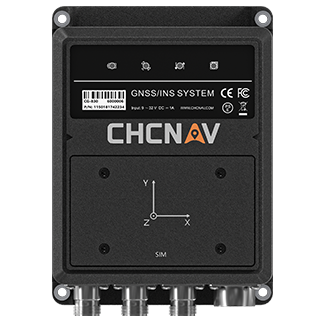
CHCNAV CGI-610
密結合高性能GNSS/INSシステム
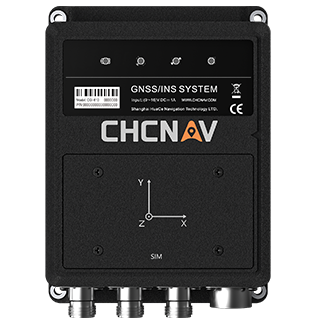
CHCNAV CGI-230
車載グレードのGNSS/INSシステムを緊密に結合
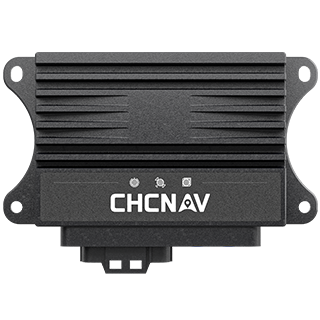
CHCNAV CGI-830
高性能グラウンドトゥルースシステム
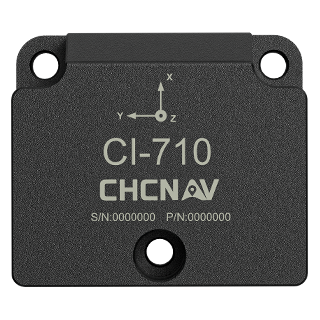
CHCNAV CI-710
高精度MEMS慣性計測ユニット