25 août 2026
À l’intérieur d’une usine, les signaux GNSS utilisés pour le positionnement en extérieur sont généralement indisponibles ou fortement dégradés. Les toitures, les structures métalliques et les rayonnages limitent leur réception. Pourtant, les machines doivent continuer à mesurer précisément leurs mouvements : rotation d’un châssis, inclinaison d’un mât sous charge ou orientation d’un robot lors de la manipulation d’une pièce.
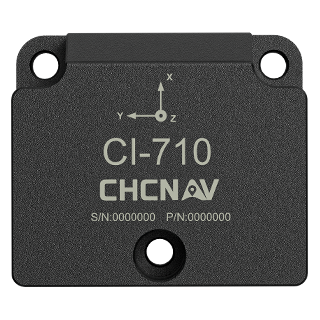
Ces informations reposent sur des capteurs embarqués capables de fournir des données de mouvement stables et continues tout au long du cycle de fonctionnement. L’IMU MEMS haute précision CHCNAV CI-710 est conçue pour répondre à ces exigences dans les véhicules industriels autonomes, les AGV et les systèmes robotiques.
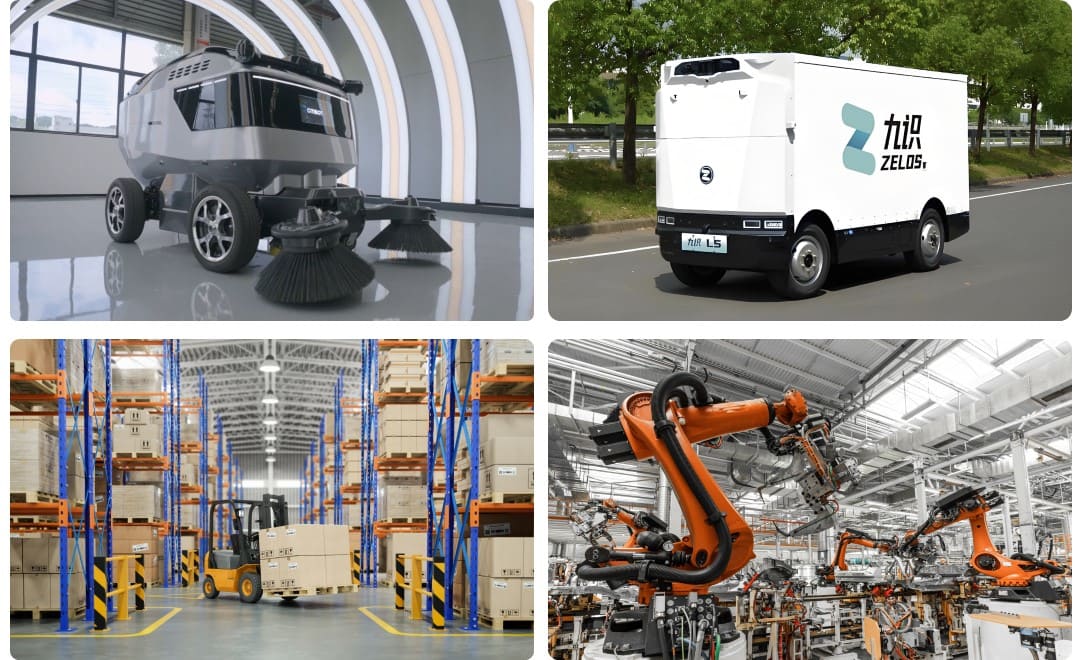
Les véhicules à guidage automatique (AGV) et les robots industriels modernes ont besoin d’informations précises sur leur mouvement et leur orientation pour assurer leur navigation et leur contrôle. Ces données sont particulièrement importantes dans les environnements où les systèmes de positionnement externes sont limités ou indisponibles. Contrairement aux véhicules autonomes évoluant en extérieur, les machines utilisées dans les usines et les entrepôts doivent circuler entre les rayonnages, les équipements et les obstacles mobiles tout en maintenant une orientation stable pendant les accélérations, les virages, les opérations de levage ou les manipulations de charges.
Une IMU industrielle fournit au système de contrôle une référence continue sur les mouvements de la plateforme. Ses mesures permettent à l’estimateur d’état et aux algorithmes de navigation de suivre les variations rapides de mouvement et de maintenir un contrôle stable tout au long du cycle de production. Pour les véhicules et robots industriels, la fiabilité de cette référence inertielle dépend notamment de la capacité de l’IMU à limiter la dérive, à compenser les variations de température et à fournir des données à haute fréquence pour les systèmes de contrôle en temps réel.
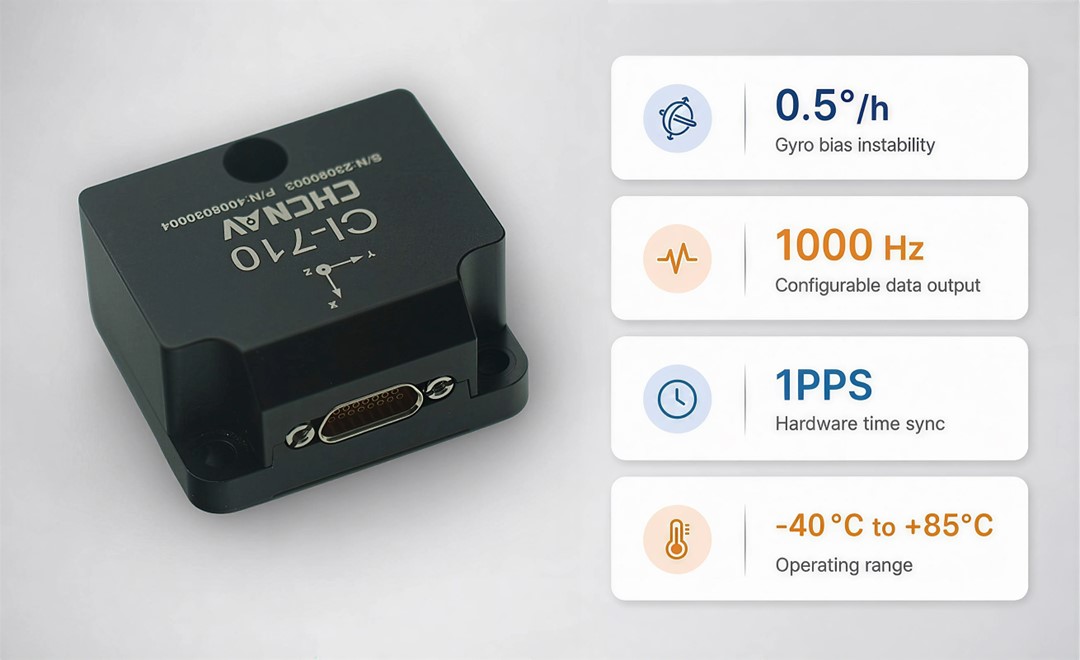
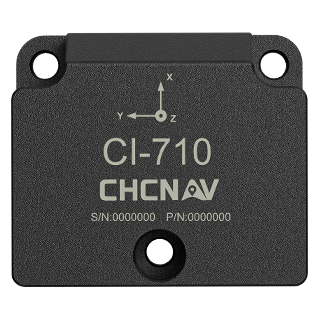
Le CI-710 est une unité de mesure inertielle MEMS à six degrés de liberté. Elle fournit des données de vitesse angulaire sur trois axes, d’accélération triaxiale et de température. Un algorithme VRU intégré exploite ces mesures pour fournir des informations de roulis et de tangage de la plateforme. Dans une usine, ces données peuvent contribuer à l’estimation du mouvement d’un AGV entre deux références de navigation, à la détection de l’inclinaison du mât d’un gerbeur ou au suivi de l’orientation du châssis d’un robot d’inspection avant l’interprétation des données issues de ses caméras. Ces fonctions de mesure inertielle ne dépendent pas directement des signaux satellites, ce qui permet au CI-710 d’être utilisé dans les environnements intérieurs dépourvus de couverture GNSS.
Deux paramètres sont particulièrement importants pour assurer la stabilité des données fournies par une IMU industrielle. Le premier est l’instabilité du biais gyroscopique. Grâce à l’étalonnage de son réseau de capteurs, le CI-710 atteint une valeur de 0,5°/h. Le second concerne la stabilité des performances face aux variations de température. Chaque unité est étalonnée sur plateau tournant sur l’ensemble de sa plage de fonctionnement, de -40 °C à +85 °C. Cet étalonnage permet de compenser les erreurs liées au biais, au facteur d’échelle, à la non-linéarité et au couplage entre axes. Dans un atelier où la température peut évoluer sensiblement entre le début et la fin d’un poste, cette compensation contribue à limiter la dérive thermique et à maintenir la cohérence des données utilisées par les systèmes de navigation et de contrôle.
Les machines à dynamique élevée nécessitent des données de mouvement mises à jour rapidement. Le CI-710 communique via une interface différentielle RS422, avec un débit pouvant atteindre 1 500 Kbps, et peut être configuré pour fournir des données inertielles brutes à une fréquence pouvant atteindre 1 000 Hz. Cette fréquence élevée permet au contrôleur de réagir rapidement aux changements de mouvement et d’attitude. Elle est particulièrement utile pour les robots mobiles autonomes (AMR) rapides, les systèmes de tri robotisés, les plateformes de manutention ou les équipements industriels automatisés fonctionnant en boucle fermée.
Une fréquence d’échantillonnage insuffisante peut réduire la qualité du contrôle dynamique, notamment lors des changements rapides de direction, des accélérations ou des opérations nécessitant un positionnement précis des charges.
Les systèmes autonomes modernes reposent rarement sur un seul capteur. LiDAR, caméras, codeurs, capteurs inertiels et, lorsque la plateforme fonctionne également en extérieur, GNSS peuvent alimenter un même système d’estimation et de navigation. La qualité de cette fusion dépend notamment de la synchronisation temporelle entre les différents flux de données.
La synchronisation 1PPS intégrée permet d’aligner les données du CI-710 sur une référence temporelle commune. Cette fonction facilite l’intégration de l’IMU avec d’autres capteurs dans les applications de fusion multicapteur. Elle est particulièrement utile pour la cartographie SLAM en environnement industriel, les levés automatisés d’installations et les systèmes multi-robots, où un décalage temporel entre les capteurs peut se traduire par une erreur de localisation ou de géométrie lorsque la plateforme est en mouvement.
Le CI-710 intègre plusieurs gyroscopes et accéléromètres afin d’assurer une redondance des mesures. Cette architecture contribue à maintenir la disponibilité des données même en cas d’anomalie affectant l’un des éléments de détection, un avantage important pour les systèmes industriels soumis à des cycles de fonctionnement prolongés.
L’unité est également conçue pour fonctionner dans des environnements soumis aux vibrations, aux chocs et aux contraintes mécaniques propres aux équipements industriels. Son format compact et son interface RS422 facilitent son intégration aux architectures embarquées et aux contrôleurs industriels compatibles. Le CI-710 peut ainsi être intégré comme module inertiel au sein d’un système de navigation, de contrôle ou de fusion multicapteur plus large.
Utilisé comme module de détection inertielle au sein d’un système autonome, le CI-710 fournit les données de mouvement et d’attitude nécessaires à de nombreuses applications industrielles :
Pour les AGV, les AMR et les robots industriels, le CI-710 constitue ainsi un composant central de la chaîne de détection de mouvement. Ses mesures d’accélération, de vitesse angulaire, de roulis et de tangage alimentent les systèmes de navigation, d’estimation d’état et de contrôle nécessaires au fonctionnement des machines autonomes.
La détection inertielle ne constitue toutefois qu’une des composantes d’une architecture de navigation complète. Lorsqu’une machine évolue entre des environnements intérieurs et extérieurs, le système GNSS/INS à double antenne CGI-610 et le système GNSS/INS de qualité automobile CGI-230 associent le positionnement GNSS aux mesures inertielles au sein d’une solution de navigation intégrée.
Consultez également notre guide consacré au fonctionnement de la navigation inertielle pour mieux comprendre le rôle respectif de l’IMU et de l’INS, ainsi que la manière dont ils s’intègrent aux architectures de navigation modernes.
Découvrez enfin comment nos solutions de navigation et de positionnement accompagnent les machines autonomes, des véhicules industriels aux robots humanoïdes.
CHC Navigation (CHCNAV) développe des solutions avancées de cartographie, de navigation et de positionnement conçues pour améliorer la productivité et l'efficacité. Au service de secteurs tels que le géospatial, l'agriculture, le contrôle des machines et l'autonomie, CHCNAV propose des technologies innovantes qui donnent les moyens d'agir aux professionnels et favorisent le progrès de l'industrie. Avec une présence mondiale couvrant plus de 140 pays et une équipe de plus de 2 200 professionnels, CHC Navigation est reconnue comme un leader dans le secteur géospatial et au-delà. Pour plus d’informations sur CHC Navigation [300627.SZ], rendez-vous sur : https://navigation.chcnav.com/about/overview
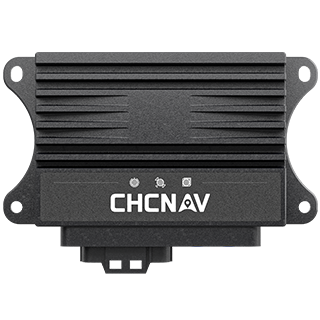
CHCNAV CI-710
Centrale inertielle MEMS haute précision